未来工业机器人的两大方向 协作共融与自主智能
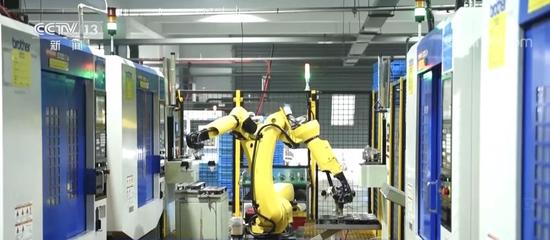
工业机器人作为现代制造业的支柱,其发展轨迹一直备受关注。随着人工智能、物联网、新材料等技术的交叉融合,工业机器人正从传统的“高效执行者”向“智能协同者”转变。工业机器人的演进将主要沿两大方向展开:一是人机协作与柔性共融,二是自主感知与智能决策。
方向一:人机协作与柔性共融——打破安全围栏
传统工业机器人通常被关在安全围栏内,以高速、高精度执行重复性任务,但缺乏对环境的感知和对人的适应能力。未来的第一大方向,是让机器人走出围栏,与人类在共享空间中安全、自然地协同工作。
1. 本质安全设计
通过轻量化材料、力控关节、软体结构以及敏感的碰撞检测算法,机器人即使发生意外接触,也能立即停止或柔顺退让,从物理层面保障人员安全,不再依赖笨重的安全围栏。
2. 直觉化交互与快速编程
工人可以通过手势引导、语音指令甚至直接拖拽机械臂来“教”机器人完成任务。结合增强现实(AR)与数字孪生技术,产线换型时的机器人重新部署时间将从数天缩短至小时级,真正实现“小批量、多品种”的柔性生产。
3. 人机任务动态分配
人类负责灵活判断、精细装配和质量抽检,机器人承担负重、高重复性和危险环境作业。二者通过共享工作空间,如汽车总装线上的协作拧紧、电子厂的精密插件工位,正在重新定义劳动分工。
这一方向的核心价值在于:将机器人的“高效稳定”与人类的“智能灵巧”深度融合,构建敏捷、有韧性且以人为中心的制造系统。
方向二:自主感知与智能决策——从自动化到自主化
如果说上一个方向侧重物理交互的安全与柔性,那么第二个方向则聚焦于认知层面的跃升:让工业机器人具备自主理解环境、动态规划任务甚至自我优化的能力。
1. 多模态感知与场景理解
新一代机器人集成3D视觉、力矩传感、声学、触觉甚至热成像等多模态传感器,借助深度学习算法实时构建环境语义地图。它不再只是执行预设坐标点,而是能识别“那个有缺陷的焊缝”“这堆散乱零件里可抓取的物块”。
2. 自适应运动规划与抓取
基于强化学习和强化模仿学习,机器人可在变化环境中自主调整轨迹和抓取策略。例如在物流分拣中,无需预先建模每一件包裹的摆放方式,即可智能避障并高效理货;在加工中,能根据材料硬度实时优化切削力度与速度。
3. 边缘AI与群体智能
机器人本体和处理边缘服务器将协同。边缘算力支持实时推理与控制,云端则负责海量经验共享与模型迭代。多台机器人可通过群体智能协议自组织,如自主避让、接力搬运大件,实现整条产线“去中心化但高效率”的弹性运行。
4. 预测性维护与自主学习
结合设备自身的振动、温度和电流数据,机器人可预测关键部件的寿命,并在不停机状态下自动生成维护任务。更进一步,通过对比不同任务中的数据偏差,系统能够优化自身的控制参数与任务策略,形成“越用越聪明”的正向循环。
两大方向的融合:通向自进化制造
必须强调,人机协作与自主智能并非彼此孤立,而是正在融合为同一个趋势:未来的工业机器人将在共享空间中,以高度自主的方式与人和环境持续互动、相互学习。这带来的不仅是生产效率的提升,更是制造范式的根本变革——从刚性自动化走向有感知、会协作、能进化的智能制造单元。
未来工业机器人的演进图谱将清晰呈现为两大主轴:以协作共融强化人机关系与产线柔性,以自主智能赋予机器环境理解与进化的可能。二者共同驱动的工业机器人,将不再是工厂里的“工具”,而是成为制造网络中有感知、有判断力且可信任的合作者。
如若转载,请注明出处:http://www.xcjxjx.com/product/50.html
更新时间:2026-10-22 12:46:52