工业机器人机械系统 构成、设计与性能核心
工业机器人作为现代制造业的基石,其性能优劣在很大程度上取决于机械系统的设计与实现。机械系统是机器人的“骨骼与肌肉”,直接决定了机器人的负载能力、运动精度、动态响应及工作寿命。本文将系统阐述工业机器人机械系统的关键构成、设计要点及性能评价维度。
一、机械系统的核心构成
工业机器人机械系统通常由以下几大部分组成:
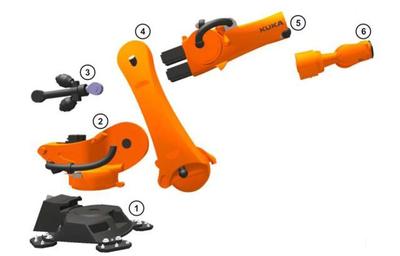
- 机身与基座:作为机器人的基础支撑结构,需具备足够的刚性、抗震性和稳定性,以承受各轴运动产生的反力与力矩。常见材料为铸铁、钢或高强度铝合金。
- 臂部结构:包括大臂、小臂等,是机器人执行作业的主要运动载体。其设计追求高刚度/质量比,常采用中空箱型或管状截面,以在减轻自重的同时提升抗弯抗扭能力。
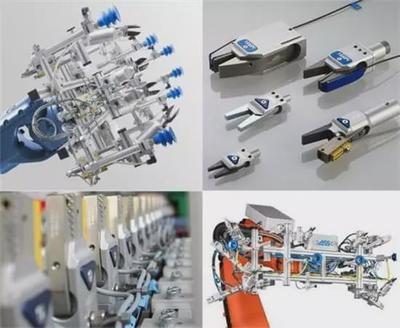
- 腕部(末端关节):连接末端执行器(如焊枪、夹具),需实现多个自由度(通常为2-3个)的灵活转动。腕部结构紧凑,对轴承和传动精度的要求极高。
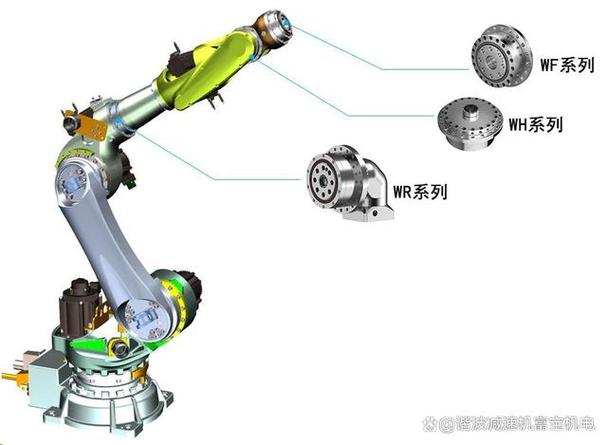
- 传动系统:将伺服电机的动力传递至各关节。常见形式包括:
- 谐波减速器:用于小扭矩、高精度的腕部或小臂关节。
- RV减速器:用于大扭矩、高刚性的基座或大臂关节。
- 同步带/齿轮传动:用于部分直线或辅助运动。
传动系统的核心指标是回差(间隙)、效率与寿命。
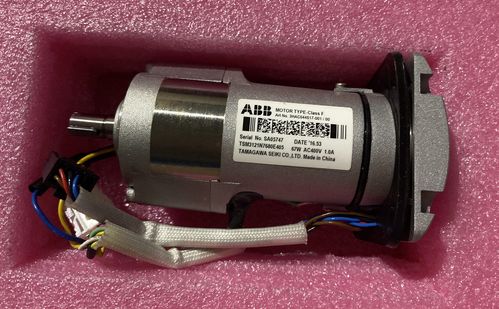
- 驱动装置:伺服电机(交流或直流)为各关节提供动力源,需与减速器、编码器协同工作。驱动器的布局(集中式或分布式)会影响走线、散热与维护性。
- 平衡与支撑机构:如弹簧平衡缸、配重块或气动平衡系统,用于抵消臂部重力矩,降低电机负载,提升运动平稳性。
二、主流机械结构构型
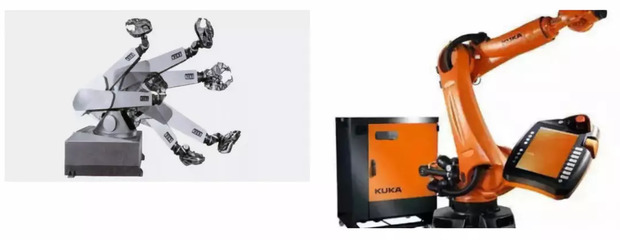
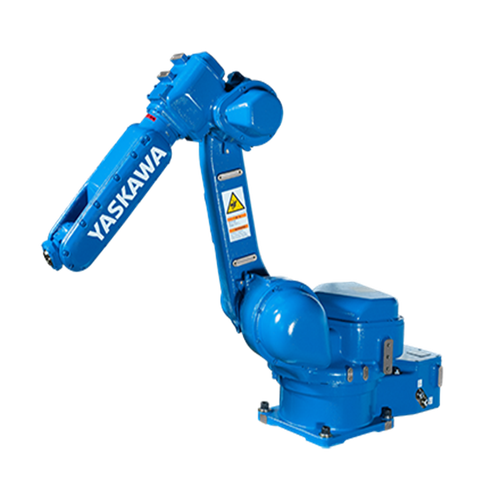
工业机器人最经典的机械构型为关节型(多关节串联),典型代表为六轴机器人,其三个定位轴(腰、大臂、小臂)加三个定向轴(腕部),能实现空间任意位姿。此外还有:
- SCARA型:水平多关节,适合平面高速取放。
- 直角坐标型:三轴线性运动,结构简单、刚性好。
- 并联型(如Delta):通过多组运动链并联驱动,速度快、精度高,但工作空间较小。
不同构型机械系统的设计重心差异显著:串联关节型需重点解决臂部变形与动态误差累积;并联型则可能强调铰链间隙的均化与整体刚度。
三、设计与分析关键点
- 刚度匹配:机械系统刚度不足会导致定位精度下降和振动。设计时通常进行有限元分析(FEA)和模态分析,确保各阶固有频率远离伺服驱动带宽。
- 惯量匹配:臂部惯量需与电机转子惯量协调,以获得最佳加速度和稳定性。过高惯量比会导致控制困难、响应变慢。
- 轻量化与拓扑优化:在保证刚度的前提下减轻质量,是提升速度与节能的关键。常用手段包括中空结构、变截面梁和增材制造优化的节点。
- 精度与寿命设计:关键在于轴承预紧、齿轮啮合侧隙控制、润滑与密封。减速器的回差通常小于1弧分,但长期磨损后需补偿或更换。
- 模块化与集成化:现代机器人多采用模块化关节,将电机、减速器、编码器、抱闸集成为一体,简化装配与维修,但要处理好热管理与电磁兼容。
四、性能评价指标
评价一个工业机器人机械系统的优劣,主要参考以下指标:
- 重复定位精度:机械系统刚度、回差与热变形的综合体现,典型值±0.02mm~±0.1mm。
- 负载/自重比:衡量结构效率,数值越高表示轻量化水平越高。
- 最大速度与加速度:机械系统动力学特性的直接反映。
- 静态柔度:在外力作用下的末端变形量。
五、发展趋势
未来工业机器人机械系统正朝着更轻、更刚、更智能的方向演进:
- 采用碳纤维复合材料、镁合金等轻质高强材料。
- 一体化关节将减速器、电机、驱动器和传感器深度集成。
- 主动柔顺与变刚度机构,以适应人机协作场景。
- 数字孪生技术贯穿设计、测试与运维,实现机械系统的状态监测与预测性维护。
综上,机械系统是工业机器人性能的物理天花板。只有在结构、材料、传动与控制之间找到最优平衡,才能制造出真正满足工业需求的机器人。
如若转载,请注明出处:http://www.xcjxjx.com/product/38.html
更新时间:2026-10-15 07:36:43